MERIVUS / X01-010
产品概览
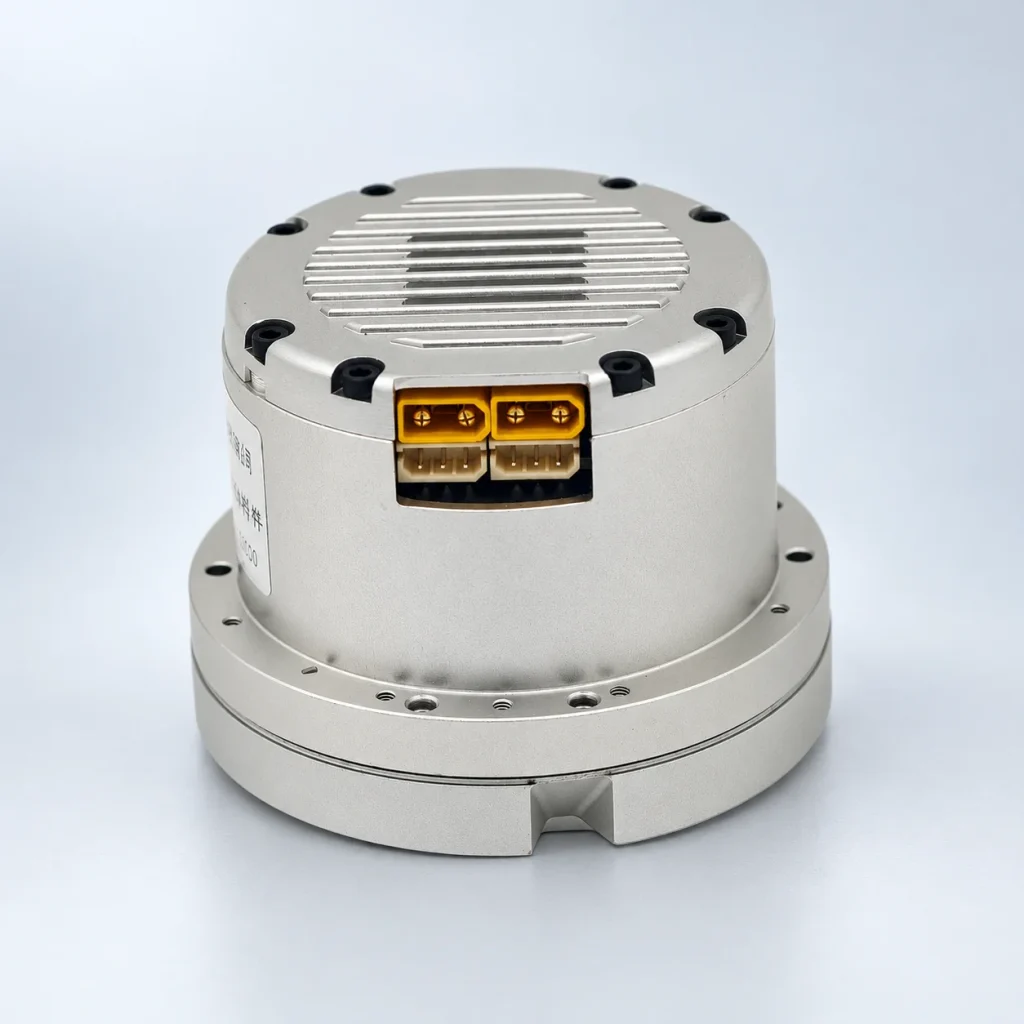
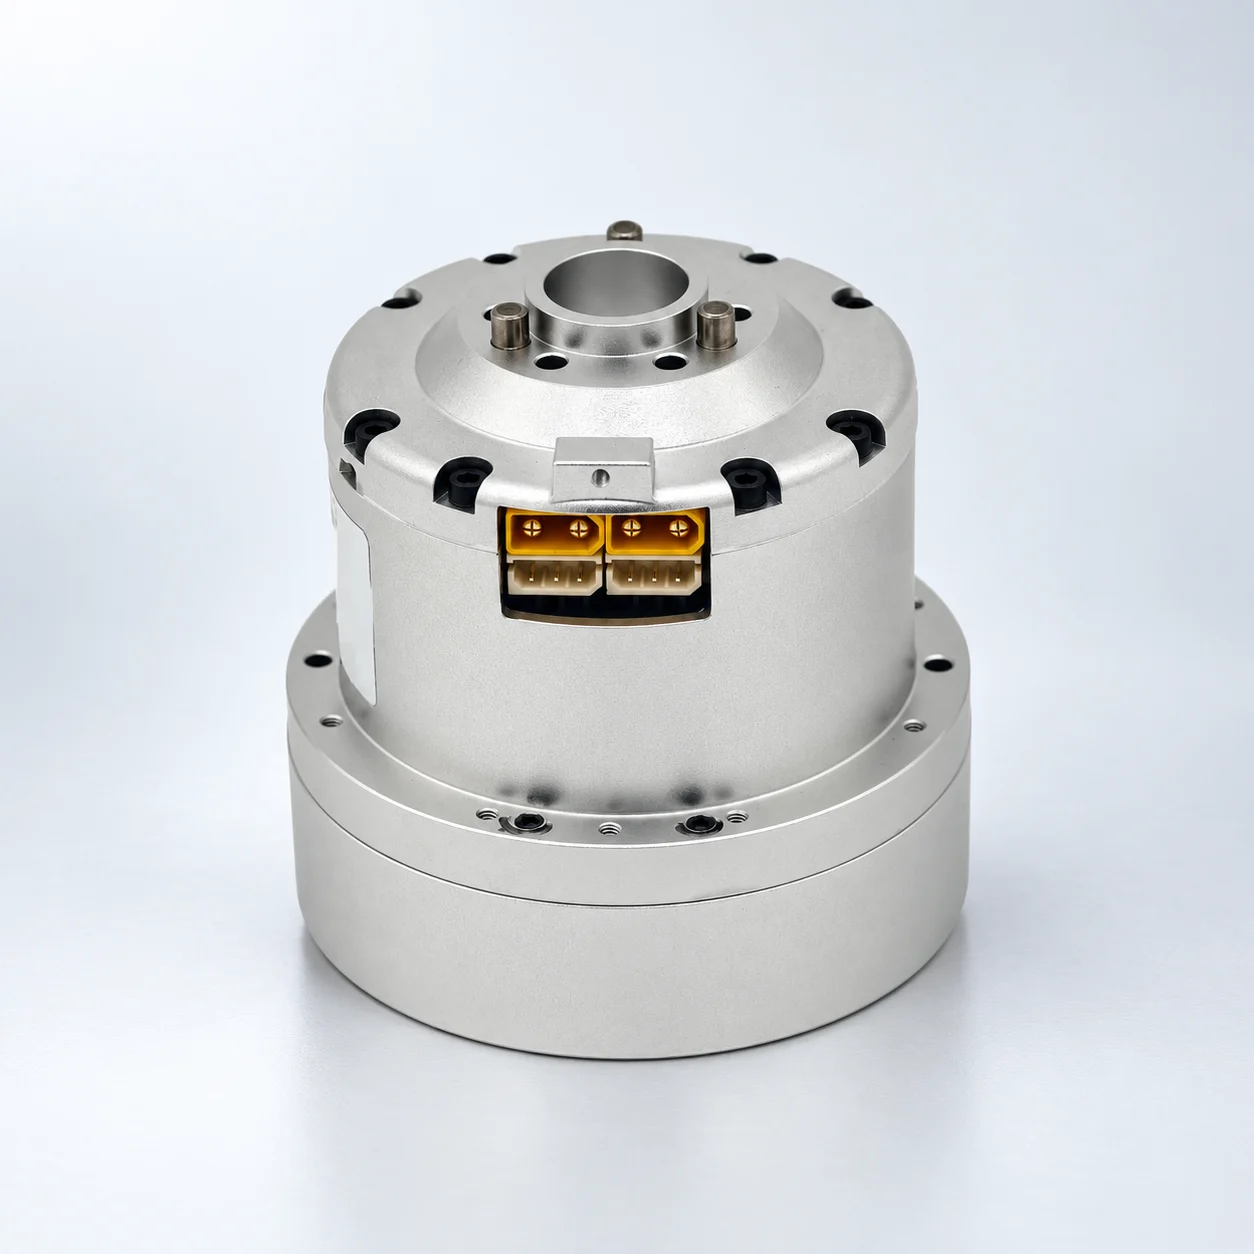
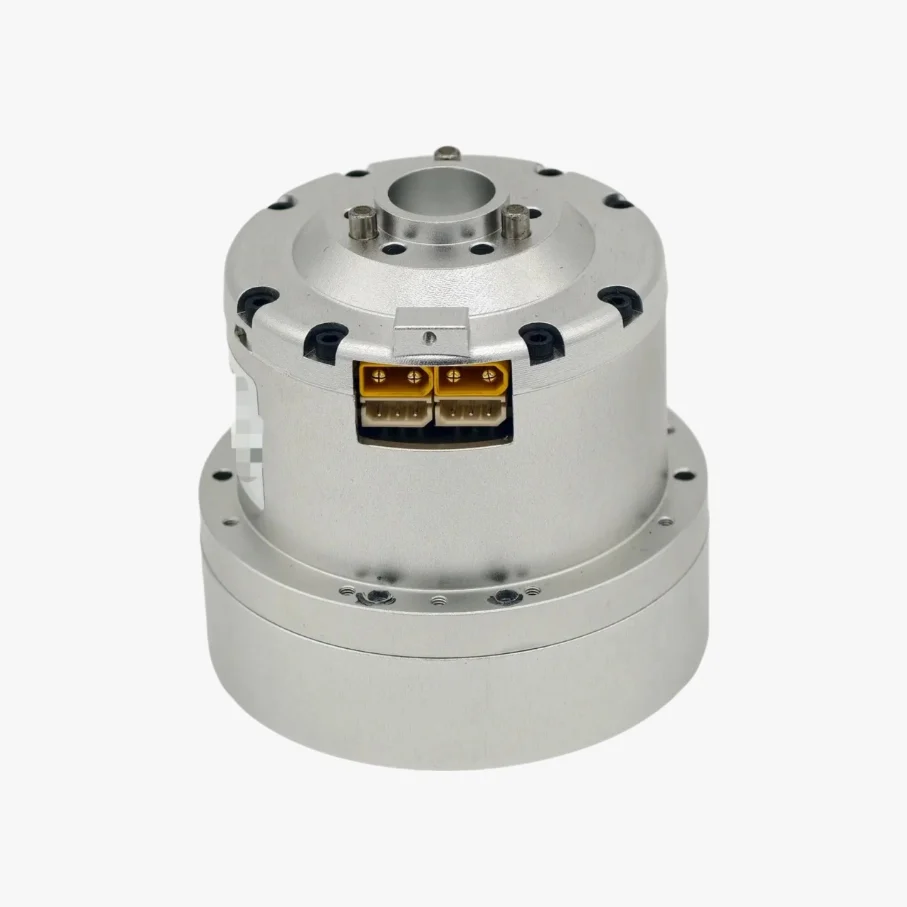
X01-010 一体化机器人关节模组,集成行星齿轮减速机构、无框力矩电机、伺服驱动器与绝对值编码器。标准使用电压为 24V,额定扭矩为 9.55N·m(24V),支持通过 CAN 总线读取状态和下发控制参数。
一体化关节结构
将行星齿轮减速机构、无框力矩电机、伺服驱动器及绝对值编码器集于一体。
CAN 控制与反馈
1Mbps 通讯波特率、1kHz 通讯频率,支持角度、角速度、扭矩等指令及状态反馈。
明确扭矩与尺寸
额定扭矩 9.55N·m(24V),峰值扭矩 29N·m;直径 76.5mm,长度 81mm。
规格参数
| 正式型号 | X01-010 |
|---|---|
| 销售配置 | 银色标准款 |
| 标准使用电压 | DC 24V |
| 使用电压范围 | DC 18—36V |
| 重量 | 560g |
| 尺寸(直径 × 长度) | Ø76.5mm × 81mm |
| 额定扭矩 | 9.55N·m(24V) |
| 峰值扭矩 | 29N·m |
| 最大转速 | 10.0rad/s(24V) |
| 电机额定电流(RMS) | 5.0A |
| 电机最大电流(RMS) | 18A |
| 电机最大相电流(Peak) | 30A |
| 关节扭矩常数 | 1.32N·m/A |
| 电机反电势常数 | 6.4Vrms/krpm |
| 电机线电阻 | 0.52(1±5%)Ω |
| 电机线电感 | 0.32(1±10%)mH |
| 减速器类型 | 行星齿轮 |
| 绝对值编码器 | 14 位 |
| 通讯接口 | CAN |
| 通讯波特率 / 频率 | 1Mbps / 1kHz |
| 运转方向 | CW / CCW(从出轴方向看) |
| 控制指令 | 角度 P、角速度 V、扭矩 T、刚度 Kp、阻尼 Kd |
| 状态反馈 | 角度、角速度、扭矩、驱动器温度、电机温度 |
参数按产品手册所列理想环境条件提供,实际结果可能随供电、负载和使用工况变化。额定扭矩与峰值扭矩应分别用于选型评估。
外形与安装尺寸
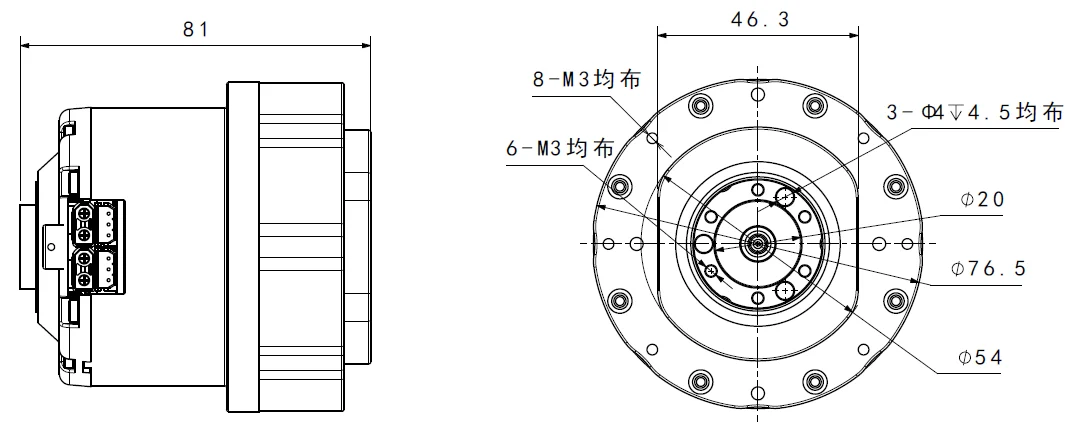
尺寸单位以图示为准,装配前请结合实际安装空间核对接口。
应用与选型
面向机械臂与机器人关节方案选型、样机开发和系统集成。具体应用需结合负载、运动范围、安装结构及控制系统进行评估。
询价时请提供目标扭矩、速度、关节安装空间、供电及控制需求。安装前核对机械接口、连接器与线束定义,并按实际工况选择紧固件。
供货与定制
销售规格为银色标准款关节模组。线束、调试工具及其他配件的供货范围请在询价时确认。
可按项目需求沟通外观、接口、法兰、孔位及扭矩目标。标准款与定制方案分别报价,具体技术配置、供货范围和交期由双方确认。
选型提示与相关资料
X01-010 重量为 560g,长度 81mm,24V 下额定扭矩 9.55N·m。与 X01-020 对比时,请结合安装空间、目标扭矩与速度选择;两款均按实验室级产品资料评估集成条件。