机器人关节模组
比较 X01-010 与 X01-020 一体化机器人关节模组。两款均采用行星齿轮减速机构、支持 CAN 通信,可从重量、尺寸与 24V 下额定扭矩入手,评估项目集成需求。
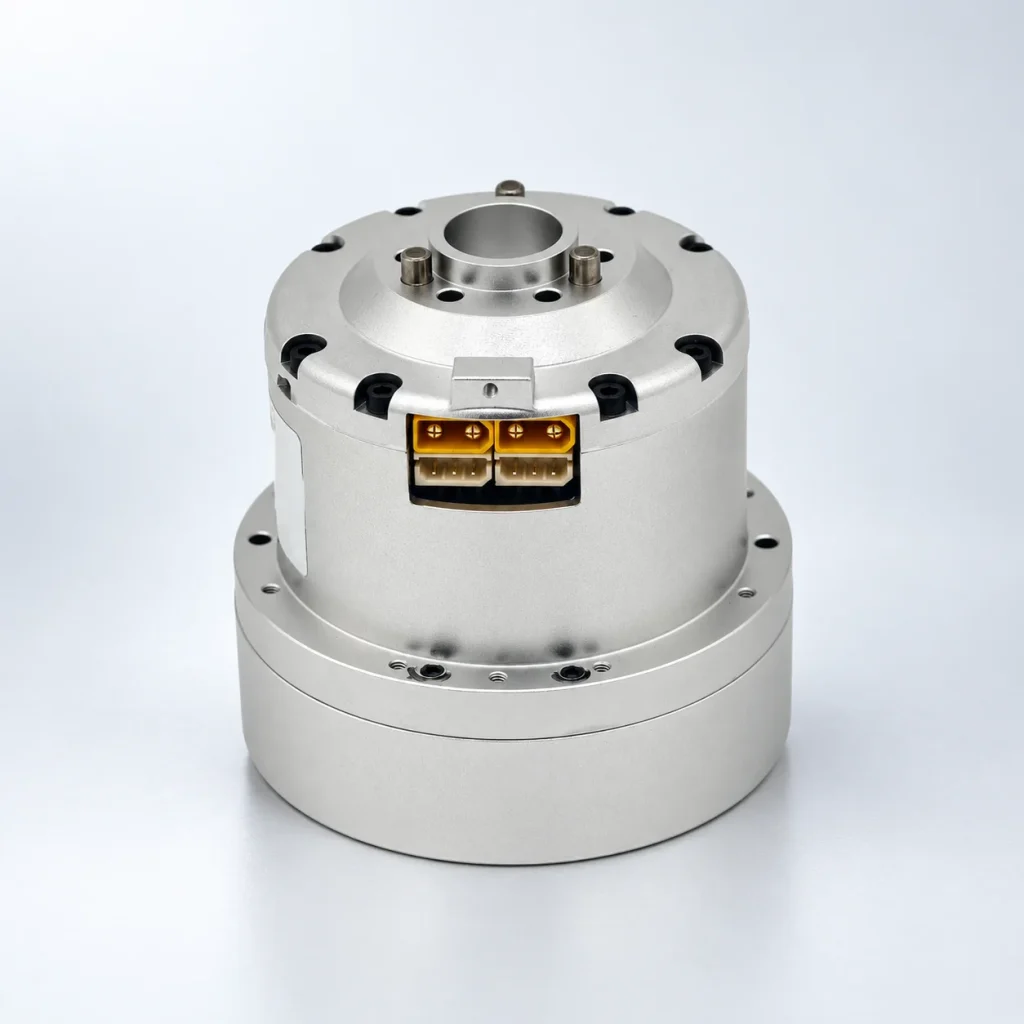
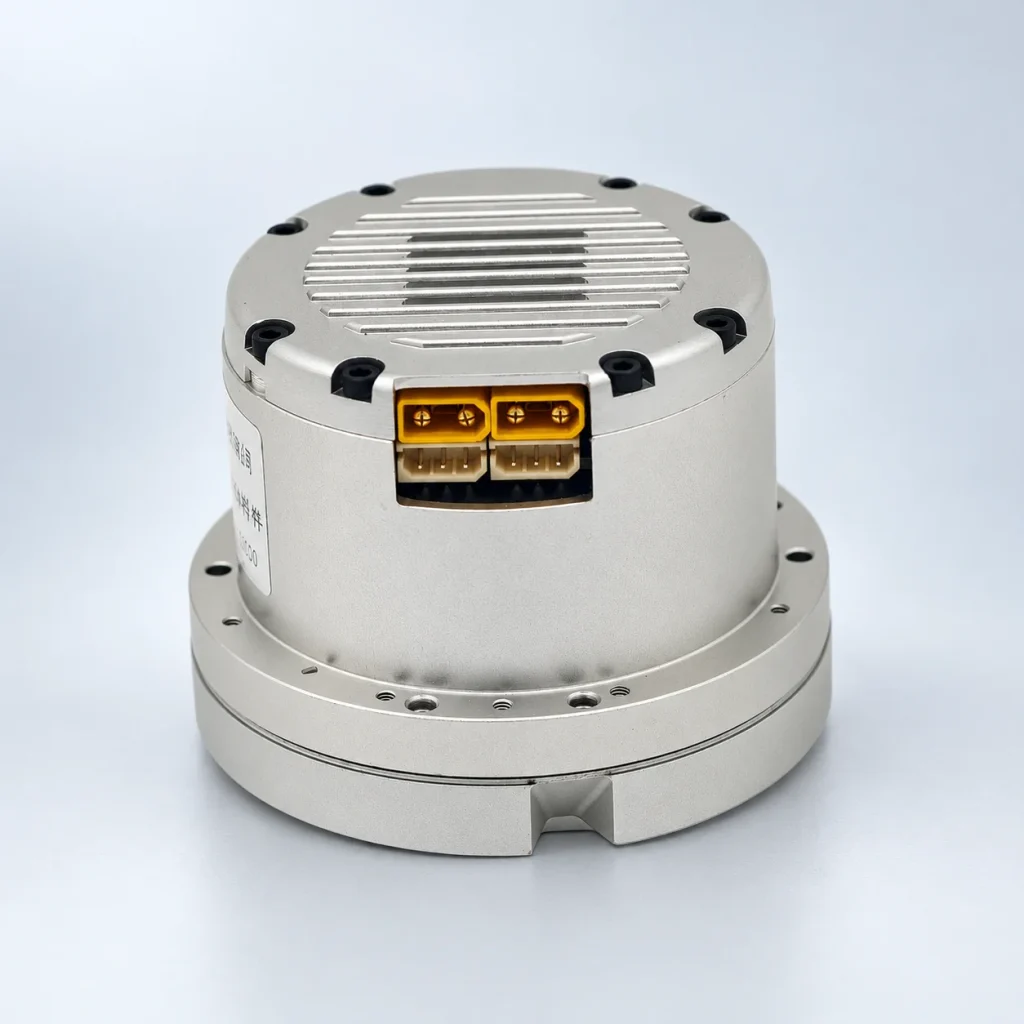
X01-010 与 X01-020 有什么区别?
两款关节模组均集成电机、行星齿轮减速机构、驱动器与绝对值编码器。以下对照聚焦选型时需要核对的重量、尺寸和额定扭矩。
| 参数 | X01-010 | X01-020 |
|---|---|---|
| 产品详情 | 查看 X01-010 | 查看 X01-020 |
| 重量 | 560g | 500g |
| 直径 × 长度 | Ø76.5 × 81mm | Ø76.5 × 63mm |
| 额定扭矩(24V) | 9.55N·m | 6.0N·m |
| 标准使用电压 | DC 24V | DC 24V |
| 使用电压范围 | DC 18—36V | DC 18—36V |
| 通信接口 | CAN | CAN |
按实验室级产品资料评估应用,参数与实际工况有关;峰值扭矩不能代替额定扭矩。正式销售型号为 X01-010、X01-020,MetaDrive 手册分别标注为 X01-01、X01-02。
集成前需要确认什么?
请提供目标扭矩与速度、运动范围、安装空间、供电及控制系统信息。线束、调试工具和其他附件的供货范围,以及定制接口或孔位,需在方案中逐项确认。